Figuro. 1
fonto: Scienca Revuo, 1958 n-ro 162,
artikolo 1915 (PDF); redaktita teksto
laŭ permeso: CC BY-ND 4.0
Ofta imago, ke la tensio en elektroproviza reto havas koheran sinusan formon kun konstanta frekvenco, havas nur limigitan validon.
Per preciza mezurado ni ekscias, ke frekvenco de tiu reta tensio kaj ĝia momenta fazo laŭ tempo balanciĝas. Tiu ĉi balanciĝo de la frekvenco havas hazardan interferencan evoluon, ĉar ĝi respegulas hazarde ŝanĝiĝantan povumon nutratan el la reto. Karaktero de la balanciĝo de reta frekvenco dependas do de la strukturo de nutra reto kaj ŝanĝiĝas laŭ dumtaga nutro-diagramo.
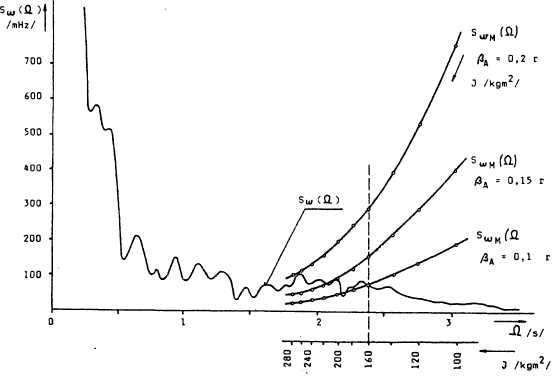
La fenomenon de balanciĝo de reta frekvenco oni povas priskribi el la vidpunkto de statika dinamiko per povuma spektra denso \(S_\omega(\Omega)\) de fluktuadoj de la reta angula frekvenco \(\omega\). Ekzemplon de evoluo de tia funkcio, kiu karakterizas frekvencan spektron de devioj de la reta frekvenco montras Fig. 1.
Figuro. 1
La spektro de fluktuoj de reta frekvenco enhavas du elementojn:
Se oni konektas al la elektroproviza reto sinkronan motoron movantan inercian mason [Chrdle, 1974], la mekanika moviĝo de la rotoro devas sekvi kaj la frekvencan kaj la fazan ŝanĝojn en la reto. La angula devio, kun kiu la rotoro sekvas momentan fazon de la reta tensio, difinas ŝarĝoangulon \(\beta\) de la sinkrona maŝino. De la grandeco kaj orientiĝo de la ŝarĝoangulo \(\beta\) dependas la momenta povumo deprenata per la sinkrona maŝino de reto, aŭ male aldonanta la momentan povumon en la reton.
Ju pli grandaj estas la inerciaj masoj sur rotoro kompare kun la maso de la sinkrona maŝino, despli granda estas dinamika devio dum sekvo de rapidaj ŝanĝoj de la reto-fazo, kaj despli granda estas ankaŭ balanciĝo de la ŝanĝoangulo.
Ĉar elektromekanika sistemo, kreita per sinkrona maŝino kaj inerciaj masoj, estas tre malalte amortizita, la balanciĝo ricevas de la ŝarĝoangulo (generita per fluktuado de frekvenco en la reto) harmonan balancan karakteron, dum kiu okazas nedezirata transdonado de energio inter la elektroproviza reto kaj inercimasoj surrotore.
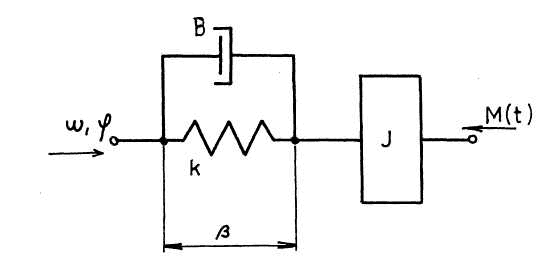
Elektromekanika oscilanta sistemo, kreita per firmeco de magneta kampo de la sinkrona maŝino, per ĝiaj amortizitaj efikoj kaj per inercimomanto sur la rotoro, estas montrita en Fig. 2.
Figuro 2.
Sistemon laŭ Fig. 2 oni povas priskribi per diferenciala ekvacio:
(1) \(\displaystyle J\cdot \ddot{\beta} + B\dot{\beta} = \frac{J}{P_d}\dot{\omega}\)
| \(\beta\) | [-] | ŝanĝoangulo de sinkrona maŝino |
| \(\dot{\beta}\) (\(\ddot{\beta}\)) | [-] | unua (dua) derivaĵo de la ŝanĝoangulo |
| \(\omega\) | [\(\pu{s^{-2}}\)] | derivaĵo de elektroreta frekvenco |
| \(J\) | [\(\pu{kgm^2}\)] | entuta surrotora inercimomanto |
| \(B\) | [\(\pu{Nms^{-1}}\)] | torza amortiza konstanto |
| \(k\) | [\(\pu{Nm}\)] | torda firmeco de sinkrona maŝino |
| \(P_d\) | [-] | nombro de polusparoj de sinkrona maŝino |
Precizeco de la sistemo priskribita pere de la ekvacio (1) post Laplace-transformo estas:
(2) \(\displaystyle G(p)=\frac{p\cdot J}{P_d(p^2+p\cdot B+k)}\)
Povuma spektra denso de fluktuoj de la ŝarĝoangulo estas:
(3) \(\displaystyle S_\beta(\Omega) = \lim_{p\to j\omega}\left[G(p)\right]^2\cdot S_\omega(\omega)\)
kie:
| \(S\omega(\omega)\) | [-] | ŝarĝa spektra denso de fluktuoj de la ŝarĝoangulo |
| \(S_\beta(\Omega)\) | [\(\pu{s^{-2}}\)] | ŝarĝa spektra denso de fluktuoj de reta angulofrekvenco. |
Kaj sekve:
(4) \(\displaystyle S_\beta(\Omega) = \frac{\Omega^2\cdot J^2}{P_d\left[(k-\Omega^2\cdot J)^2+\Omega^2\cdot B^2\right]}\)
Popra frekvenco de la sistemo estas \(Ω_0\) [\(\pu{s^{-1}}\)]:
(5) \(\displaystyle \Omega_0 = - \sqrt{\frac{k}{J}}\)
Koeficiento de relativita amortizo de la sistemo \(\displaystyle a=\frac{B}{2\cdot \sqrt{k\cdot J}}\) estas por la plejparto de ĉiuj sinkronaj maŝinoj tre malgranda, kutime \(a < 0,1\). Resonado de la sistemo estas sekve tre selektiva, tra la sistemo do trairas nur la propra frekvenco \(\Omega_0\). Respondo de la sistemo estas sekve preskaŭ pura sinsekva balanciĝo de la ŝarĝoangulo, kies amplitudo estas \(β_A\).
Laŭ la ekvacio (4) por \(\Omega = \Omega_0\) estas:
(6) \(\displaystyle S_\beta(\Omega_0) = \beta_A^2 = \frac{J^2}{P_d^2\cdot B^2}\cdot S_\omega(\Omega_0)\)
Por ke la respondo al la balanciĝo de la ŝarĝoangulo havu la amplitudon ne pli altan ol \(β_A\), la ŝarĝa spektra denso de la fluktuoj rajtas akiri la valoron \(S_{\omega M}(\Omega_0)\):
(7) \(\displaystyle S_{\omega M}(\Omega_0) = \frac{P_d^2\cdot B^2}{J^2}\cdot \beta_A^2\)
La espimon \(S_{\omega M}(\Omega_0)\) [\(\pu{s^{-2}}\)] ni nomu supra barilo de ŝarĝa spektra denseco de fluktuoj de la reta angulofrekvenco.
Ni anstataŭigu la parametron \(J\) en (7) per \(Ω_0\) laŭ (5):
(8) \(\displaystyle S_{\omega M}(\Omega_0) = \frac{P_d^2\cdot B}{k^2}\cdot \Omega^4\cdot\beta_A\)
Poste ni difinu maksimuman grandecon de inerciirado, per kiu la amplitudo de balanciĝo de la ŝarĝoangulo ne transigos antaŭe difinitan valoron \(\beta_A\).
Evoluon \(S_{\omega M}(\Omega_0)\) por la difinitaj \(\beta_A\) (ekzemple 0,1 - 0,15 rad) laŭ la ekvacio (8) ni desegnu en Fig. 1. La linioj tie kreas la suprajn barojn de la ŝarĝaj spektrodensoj de la angulfrekvencaj retaj fluktuoj \(S_{\omega 0}(\Omega_0)\) por la permesataj \(\beta_A\)..
Valorojn de la supra baro \(S_{\omega M}(\Omega_0)\) ni provizu per la normo \(J\) laŭ (5):
(9) \(\displaystyle J = \frac{k}{\Omega_0^2}\)
La unua komuna punkto de dekstre sur la evolulinio \(S_{\omega M}(\Omega_0)\) en Fig 1. por antaŭe difinita maksimuma amplitudo de balanciĝo de ŝarĝoangulo \(\beta_A\) kun evolulinio \(S_{\omega M}(\Omega)\), mezurita en difinita retoparto en difinita tempo, montras la plej altan valoron de la inercimomanto, kiun oni povas allasi sur la rotoro de difinita sinkrona motoro.
En Fig. 1 la komuna punkto \(P\) montras tiun maksimuman valoron \(J = \pu{160 kgm^2}\), kio estas praktika ekzemplo por la sinkrona maŝino MEZ 225M04, 50 kVA, 1500 rivoluoj/min, k = 900 Nm, B = 14 Nms, dum difinita allasita amplitudo de balanciĝo de la ŝarĝoangulo estas \(\beta_A = \pu{0,1 rad}\), kiu spegulas trairon de la povumo proksimume +20 kW.
Fig. 3 dokumentas efektivan tempan registraĵon de fluktuoj de elektroreta frekvenco kaj respondoj de ŝarĝoangulo de reala maŝino kun supre difinitaj parametroj.
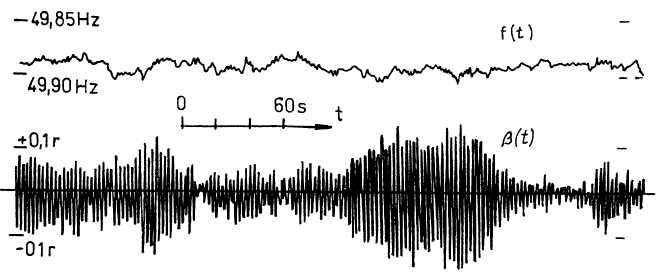
fig. 3
Komparante parametrojn en Fig. 3 kun la kalkulita meza amplitudo \(\beta_A = \pu{0,1 rad}\) oni povas pruvi la teoriajn konsiderojn priskribitajn en la artikolo.